


智诺安全科技多台起重机放防碰撞方案
同一个工地上,塔式起重机立在场中,汽车吊、履带吊进出作业,旁边还有在建楼房、高压线、电线杆和主干路。这些「高个子」和「大家伙」挤在同一片空间里,防碰撞靠的不是多装几个传感器,而是先把碰撞对象分清,再用对应的机制去防。
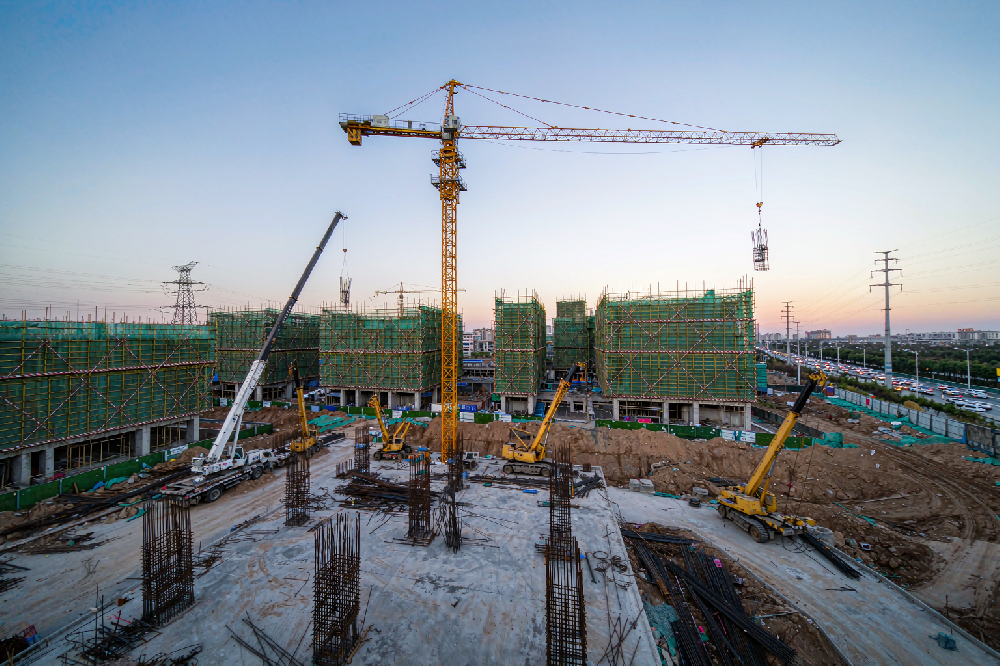
典型工况:塔式起重机立于场中,汽车吊、履带吊在场内交叉作业,周边环绕在建楼房、高压输电铁塔、电线杆与城市主干路——碰撞对象同时来自空中、地面和固定建筑。
起重伤害的成因看似零散,但如果按「谁可能撞上谁」来拆解,施工现场的防碰撞对象其实只有四类。把它们混在一起谈,往往就会出现某类风险被漏掉、或者用错手段的情况。
移动式起重机与塔式起重机之间——汽车吊、履带吊的作业位置每天变,与固定塔吊的回转空域难免交叠。
移动式起重机之间——多台汽车吊、履带吊同场作业,臂架与臂架的距离在动态变化。
起重机与静态高物、地面区域之间——在建楼房、高压线、电线杆,以及承担通行功能的主干路。
同类塔吊之间——群塔作业中,多台塔吊共用一片回转空域。
这四类对象的共同点是「会动或可被划定」,区别在于:有的会移动、有的固定不动、有的是同类设备。正因为性质不同,防护机制也必须分开设计。
汽车吊、履带吊与塔吊之间的碰撞,是施工现场最典型也最难防的一类。原因很直接:塔吊的位置是固定的,而汽车吊、履带吊每完成一个工作面就会转移,靠固定的限位装置根本无法覆盖。 针对这一类,方案采用的思路是定位加计算的互联防碰撞: 实时定位,先让设备「有坐标」。为汽车吊、履带吊等移动设备装配定位装置,持续获取其在工地坐标系中的位置,并结合臂长、幅度、回转角度等参数,还原出设备当前的实际作业空间。 空间计算,判断「会不会撞上」。系统把各设备的作业空间做几何求交计算——不是简单比距离,而是判断两台设备的运动包络在高度、水平面上是否真正相交,避免大量无效报警。 互联互通,让设备之间「互相知道」。塔吊与汽车吊、履带吊的数据在同一网络内对等交换,任何一方进入风险区域,相关各方同时收到信息,而不是只有被撞的一方能感知。 分级响应,从预警到干预。按逼近程度分阶段响应:先提示、再报警、必要时限速或停止动作,把处置权留给操作人员,同时保证留有足够的反应余量。 关键点 移动设备的防碰撞,核心不在「测距」而在「算空间」。用的仍是定位数据,但决定成败的是计算模型能不能准确还原吊臂在不同高度、不同幅度下的真实作业范围。 在建楼房、高压线、电线杆、主干路,这几类对象的共同特征是位置固定、边界明确。既然它们不动,就不需要用动态计算去追踪,最高效的办法是把它们的危险边界直接写进系统的空间模型里,形成虚拟限位区。 按建筑物的实际轮廓和电线杆的高度,在系统中设定禁行区与减速区。吊臂一旦进入该区域,立即触发对应动作。这类限位一次标定、长期有效,后续楼层升高时按新的高度更新即可。 高压线的危险不是「碰到」才发生,而是接近到一定距离就有放电风险。因此限位不能用一条线,而要按电压等级留出足够的安全距离,形成一个有厚度的禁区,吊臂在进入禁区之前就要收到提示。 主干路并不是「高物」,它是一块需要保持净空的地面区域。对应的做法是同时施加两道约束:水平方向上禁止吊物越界进入道路上方,垂直方向上限定最低净空高度,保障地面通行安全。 群塔作业是施工现场最受关注的场景,也是很多项目防碰撞投入最多的地方。多台塔吊立在同一片场地上,回转范围彼此交叠,靠对讲机协调不仅效率低,而且在高空视角下谁也看不清对方的吊臂究竟在几米高度。 同类塔吊之间采用的机制是塔吊信息互通:各台塔吊的实时工况——回转角度、小车幅度、吊钩高度、运行方向等——在设备之间对等共享,系统据此判断两台塔吊的回转轨迹是否会在同一高度层相交。 不依赖单一中心。数据在设备之间互通,任一台设备的工况变化都能被相关设备即时感知。 按高度层协调。低塔让高塔、后塔让先塔的作业原则,可以通过高度层与回转范围的数据化设定落到实处,而不只停留在口头约定。 覆盖高空盲区。塔吊司机视线受限的区域,通过互通数据补上「另一台塔吊正在哪里」这一关键信息。 把上面的内容归拢,就是一套按对象分场景的防碰撞体系:会动的设备用定位加计算,固定的高物和区域用空间限位,同类设备用信息互通。二、定位 + 计算:让移动式起重机与塔吊互相「看得见」
三、空间限位:给静态高物和地面区域划一道看不见的墙
楼房与电线杆:立体三维限位
高压线:按安全距离分层设防
主干路:水平区域叠加高度限制
四、塔吊信息互通:同类设备之间的群塔防碰撞
五、三重机制协同:一张表看清怎么防
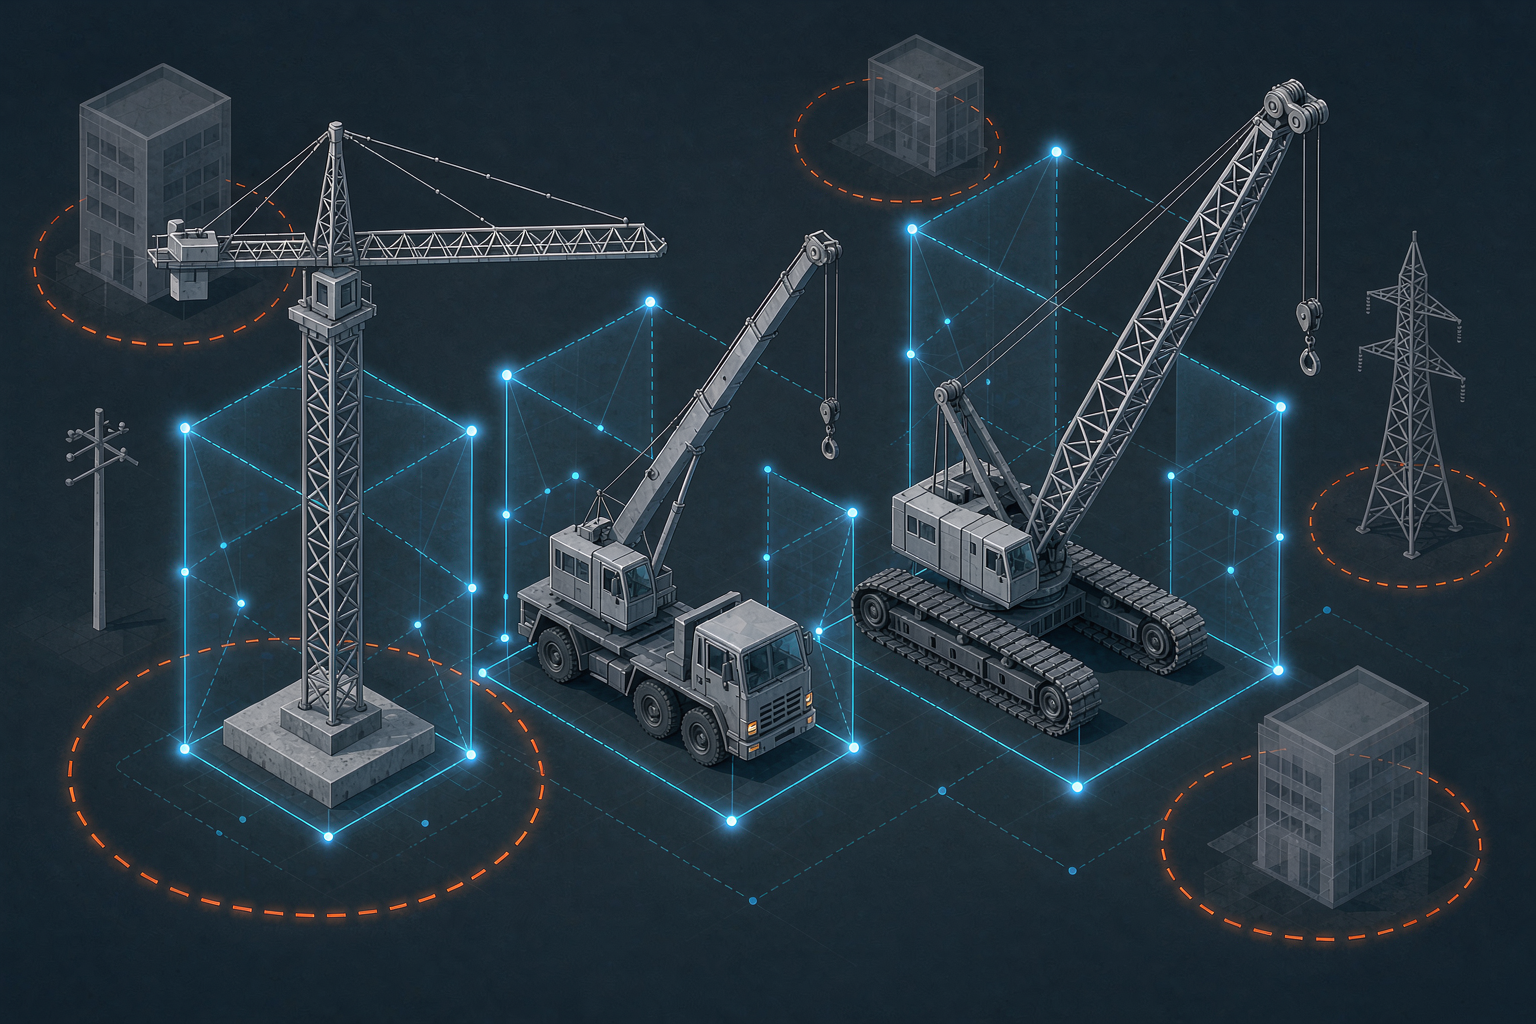
三类机制在空间中的分工:蓝色包络空间与设备间的数据连接线对应「定位 + 计算互联」,楼房、电线杆、高压铁塔外圈的橙色虚线区域对应「空间限位」;而塔吊与塔吊之间,靠的是工况数据的信息互通。
| 碰撞对象 | 防护机制 | 实现方式 |
|---|---|---|
| 塔式起重机 ↔ 汽车吊 / 履带吊 | 定位 + 计算互联 | 移动设备实时定位,与塔吊工况数据互通,通过空间几何计算判断作业范围是否相交,分级预警与干预 |
| 汽车吊 ↔ 履带吊等移动设备 | 定位 + 计算互联 | 各移动设备同处一张定位网络,臂架作业空间动态求交,双向提示 |
| 楼房、电线杆 | 空间限位 | 按实际轮廓与高度设定三维禁行区、减速区,进入即触发 |
| 高压线 | 空间限位 | 按电压等级预留安全距离,形成有厚度的禁区,提前预警 |
| 主干路 | 空间限位 | 水平禁越区 + 最低净空高度双重约束,保障地面通行 |
| 塔吊 ↔ 塔吊 | 塔吊信息互通 | 工况数据对等共享,判断回转轨迹是否在同一高度层相交 |
针对性强。移动设备用动态计算,静态高物用预置限位,同类设备用数据互通,每一类都用最贴合其特性的手段,不做无谓的复杂化。 覆盖完整。从空中到地面、从移动设备到固定建筑、从单机到群塔,四类碰撞关系全部纳入同一套防护体系。 可扩展。新增设备接入网络即参与防碰撞,新增楼房或道路只需补充空间模型,不影响已投用的部分。 可追溯。预警、报警与动作记录留痕,便于事后复盘,也为日常安全管理提供依据。 常见误区 把所有防碰撞需求都交给一套通用传感器,往往会同时出现两种问题:对移动设备反应太慢、对静态高物又报警太频繁。分场景设计,恰恰是为了让每一次报警都有意义。 不同项目的设备组合、场地条件、周边环境差异很大,防碰撞方案也需要按现场实际配置。如果你正在为群塔作业、移动式起重机交叉施工或临近高压线、主干路的吊装作业寻找方案,欢迎联系我们的技术团队,结合项目工况做一次针对性的方案沟通与演示。六、为什么分成三类机制,而不是一套参数打天下
让工地的每一次回转都被算过一遍

服务热线:
400-6698-767
 客户留言
 400-6698-767

