


智慧工地 塔机监测 群塔防碰撞
管理痛点
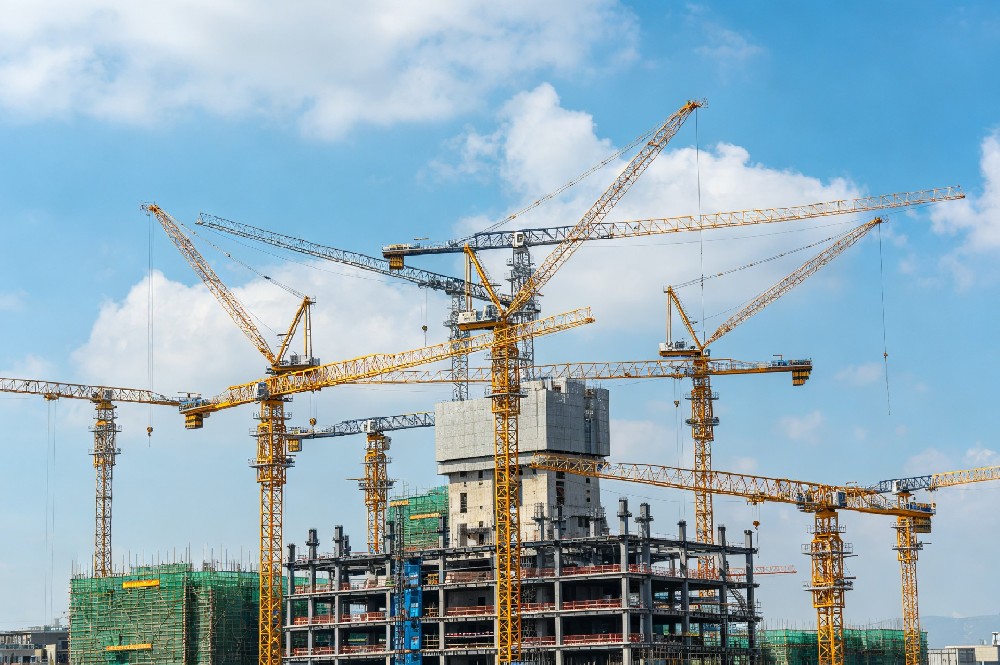
在超高层、综合体、大型住宅组团等施工现场,数台乃至十几台塔吊同时作业已成为常态。多塔协同提升了吊装效率,但大臂交叉区域也成为碰撞事故的高发地带。
据住建部通报数据梳理,群塔碰撞事故中约 82% 发生在主体结构 5 至 8 层阶段,73% 发生在夜间或交接班后 30 分钟内,61% 的直接原因是 "指挥盲区 + 误操作"。塔吊大臂动辄五六十米,回转一周覆盖数千平方米,当两台塔吊作业半径重叠时,司机仅凭肉眼和地面指挥很难在所有角度都保持清晰判断 —— 夜间、大雾、逆光或吊物遮挡视线时,风险进一步放大。
国标《塔式起重机安全规程》(GB 5144)要求,两台起重机之间最小架设距离应保证高位起重机最低部件与低位起重机最高部件之间的水平距离不小于 2 米。但规范划定的是静态底线,塔吊在动态回转、变幅、起升过程中的相对位置瞬息万变,仅靠制度和人力难以做到万无一失。
解决方式
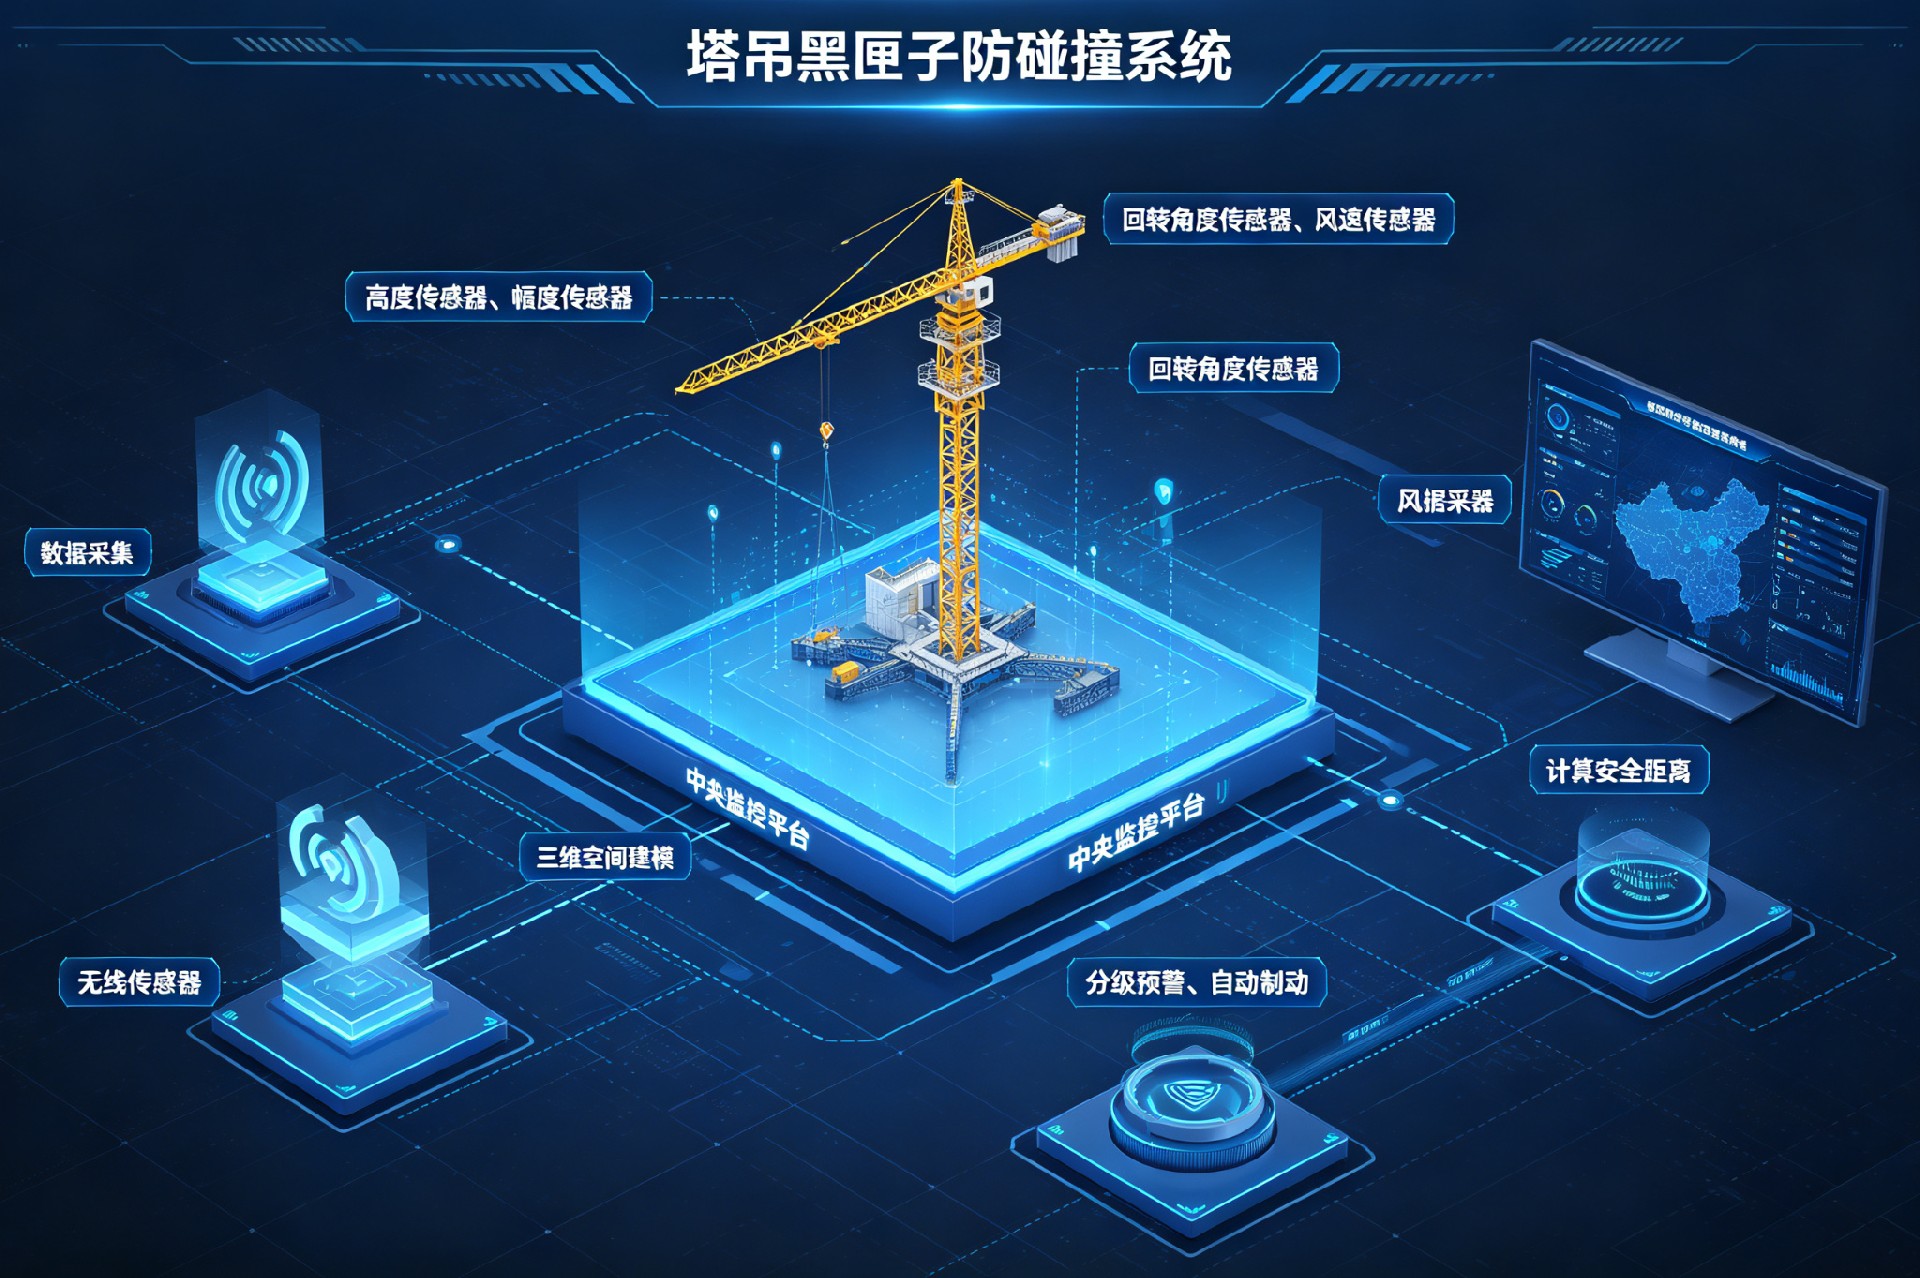
山东智诺塔机黑匣子(塔式起重机安全监控管理系统)通过传感器、采集终端、无线组网和云端平台联动,把每台塔吊的高度、幅度、回转角度、起重量、风速等关键参数转化为可查看、可追溯、可预警的实时数据,在三维空间中持续计算各塔吊大臂、平衡臂、吊钩之间的安全距离,实现碰撞风险的前置防控。
同一工地的多台塔吊通过 Zigbee 或 4G 网络组网,每台塔吊持续广播自身位置与运动数据,同时接收邻近塔吊信息。系统并非在碰撞即将发生时才报警,而是根据当前位置和运动速度预测未来数秒内的轨迹,实时计算 "刹车角度",在塔吊尚未进入危险区域时就给出预警,给司机留出充足反应时间。
核心能力
多维感知在塔吊关键部位部署高度、幅度、回转角度、起重量、风速、倾角等传感器,10 毫秒级采样周期实时采集运行参数。其中回转角度测量精度尤为关键 ——1 度的角度偏差在 60 米臂端就可能造成超过 1 米的位置误差。
轨迹预判基于各塔吊当前位置和运动速度,建立三维空间模型,预测未来运动轨迹,实时计算刹车角度和安全余量,提前识别交叉干涉风险,兼顾精准率与低误报率。
分级制动采用三级防护策略:大臂接近安全距离时黄色声光预警提醒减速;距离进一步缩小时自动限制危险方向回转和变幅;持续逼近时直接切断危险方向动力输出,从物理上阻止碰撞发生。
远程溯源本地存储不少于 30 个连续工作日监控数据,0.1 秒分辨率操作记录不可篡改,通过 4G 网络实时上传云端平台,管理人员可远程查看每台塔吊运行状态、违章记录和报警历史,事后可回溯、可追责。
装前
靠司机经验、靠地面指挥,视线盲区多,响应滞后,事故责任难界定。
装后
系统实时计算、自动预警、主动制动,数据全程留痕,安全管理有据可依。
项目背景
山东智诺塔机黑匣子已在北京丰台张郭庄棚改、广州快麦数字经济基地、天津工农联盟等多个重点项目批量交付落地。系统搭载高精度传感与物联网技术,支持群塔防碰撞、超载超限锁止、人证合一上岗、全程数据溯源,依托云端远程监管将塔机吊装风险前置防控。
对群塔作业来说,真正危险的往往不是 "突然撞上",而是 "慢慢靠近"。大臂在回转中的相对位移常常发生在司机视线不易察觉的角度,监测的价值就是把这种隐性逼近提前显性化 —— 让司机看见看不见的角度,让管理人员管住管不住的盲区。
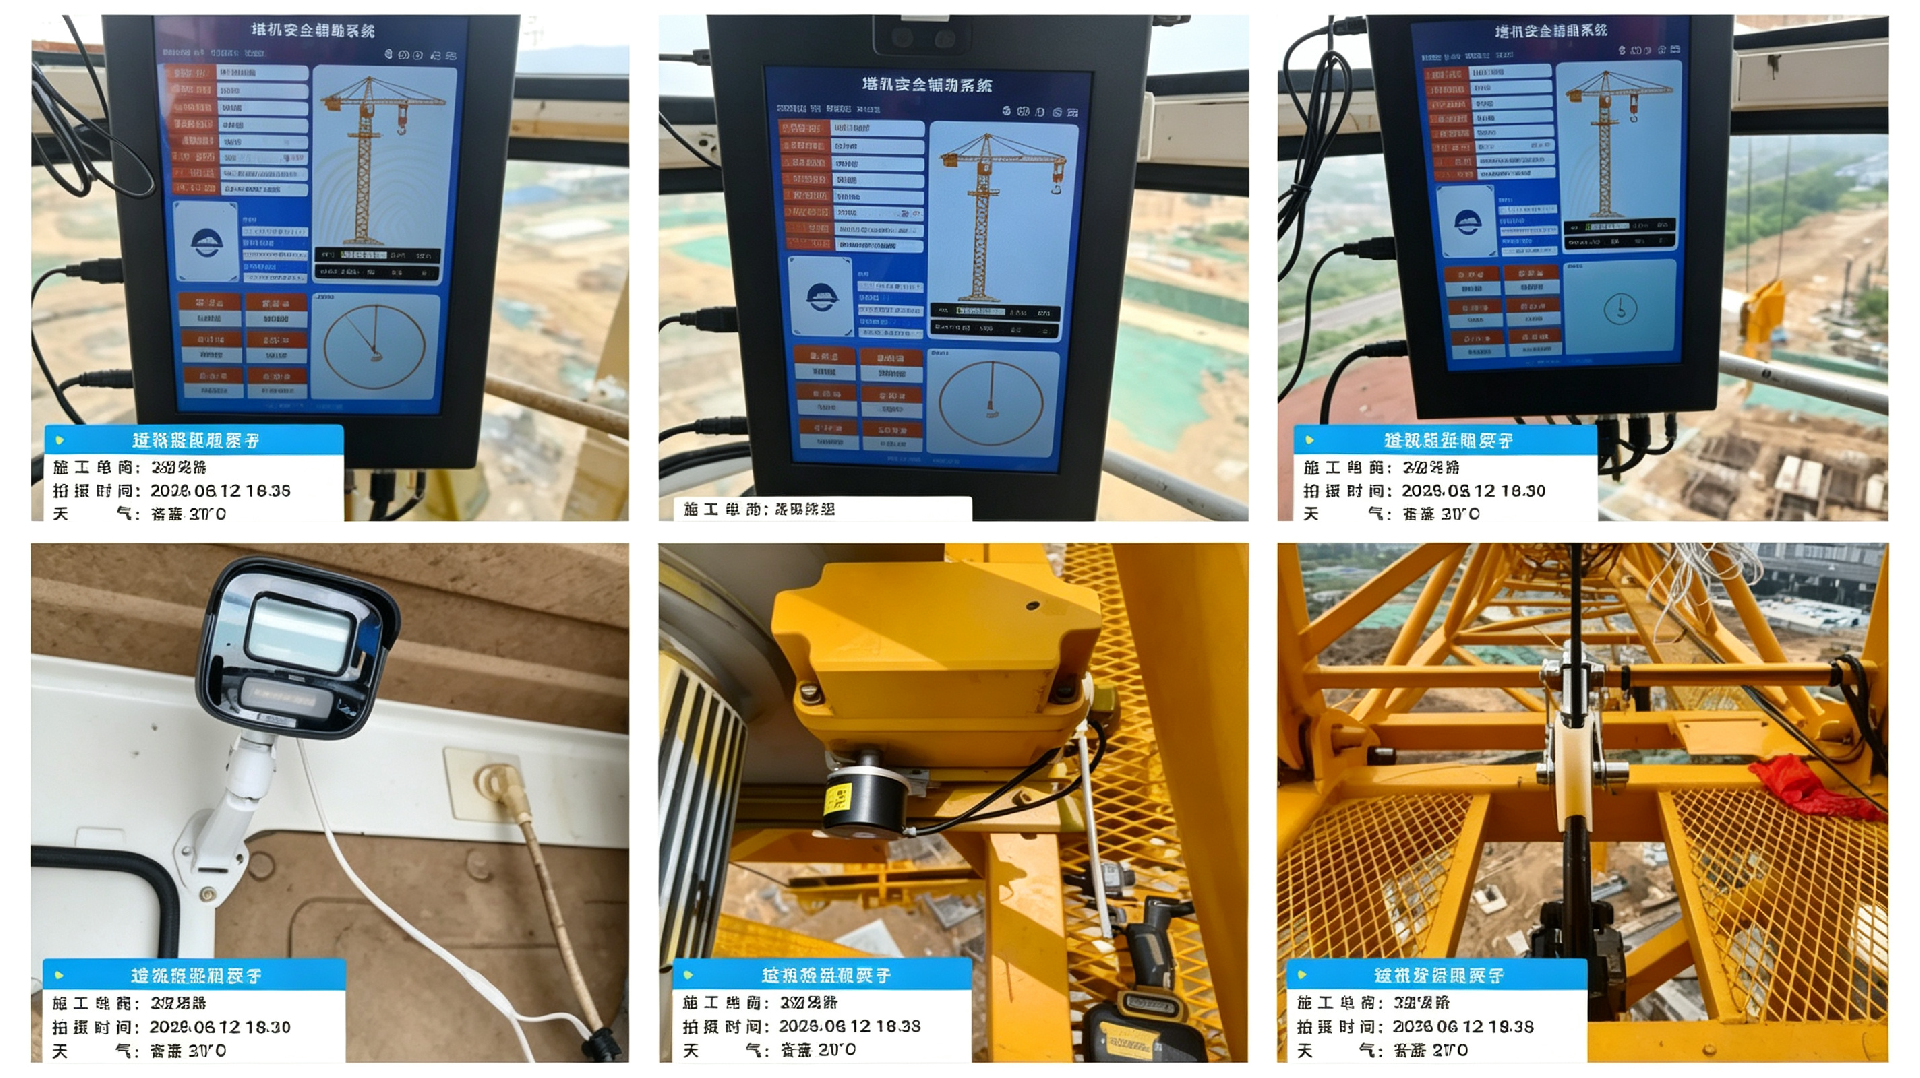
塔机黑匣子不替代司机的专业判断,而是为司机提供一双 "电子眼" 和一道关键时刻的 "安全阀"。系统的有效性依赖于传感器定期校准、通信网络稳定覆盖、防碰撞参数正确配置;对于吊物摆动碰撞、钢丝绳缠绕等场景,还需结合吊钩可视化、激光测距、BIM 模型联动等技术形成综合防护体系。
未来,围绕智慧工地、塔机安全监测、升降机安全监测、高支模监测、深基坑监测等场景,数字化安全管理还会继续往前走。山东智诺以塔机黑匣子为切入点,整合吊钩可视化、人员定位、环境监测、视频 AI 分析等模块,构建覆盖 "人、机、料、法、环" 的全要素安全管理体系,帮助施工企业以最小改造成本实现安全管理的数字化升级。
核心始终不变:让安全看得见,让风险说得清。

服务热线:
400-6698-767
 客户留言
 400-6698-767

